Una nave non ha bisogno di un motore rotto per consumare più carburante.
Le basta una patina quasi invisibile che cresce sott’acqua.
Si chiama biofouling: microrganismi, alghe e piccoli organismi marini che si attaccano allo scafo. La superficie diventa ruvida, l’attrito aumenta e per mantenere la stessa velocità serve più energia.
Secondo l’International Maritime Organization, in determinate condizioni uno strato di slime spesso appena mezzo millimetro, esteso su metà dello scafo, può essere associato a un aumento delle emissioni nell’ordine del 20-25%. Il numero varia in base a nave, velocità e condizioni operative, ma dà bene l’idea della posta in gioco.
Oggi il problema si affronta con vernici antivegetative, bacini di carenaggio e pulizie periodiche.
Una startup canadese si è fatta una domanda diversa: e se lo fermassimo prima che diventi un problema?
È l’idea dietro ZIMA, il rover subacqueo sviluppato da Subvision Robotics, una delle startup presenti al Demo Day 2026 di New Ventures BC, che si è svolto a Vancouver il 14 settembre 2026.
Non è una spazzola più intelligente
Qui sta la parte interessante.
ZIMA si muove sott’acqua aderendo magneticamente agli scafi in acciaio verniciato, grazie a moduli sterzanti progettati per seguire le curve della superficie. Telecamere e sensori supportano navigazione e controllo, mentre un cavo porta energia e comunicazioni.
Ma al centro non c’è una spazzola.
C’è una sorgente di luce UV-C, utilizzata a distanza ravvicinata.
L’idea è passare spesso e presto sullo scafo, intervenendo sulla crescita biologica appena inizia, invece di raschiarla quando si è già trasformata in uno strato consistente.
È un cambio di logica semplice: dalla pulizia periodica alla manutenzione preventiva.
Perché la UV-C funziona, con qualche “ma”
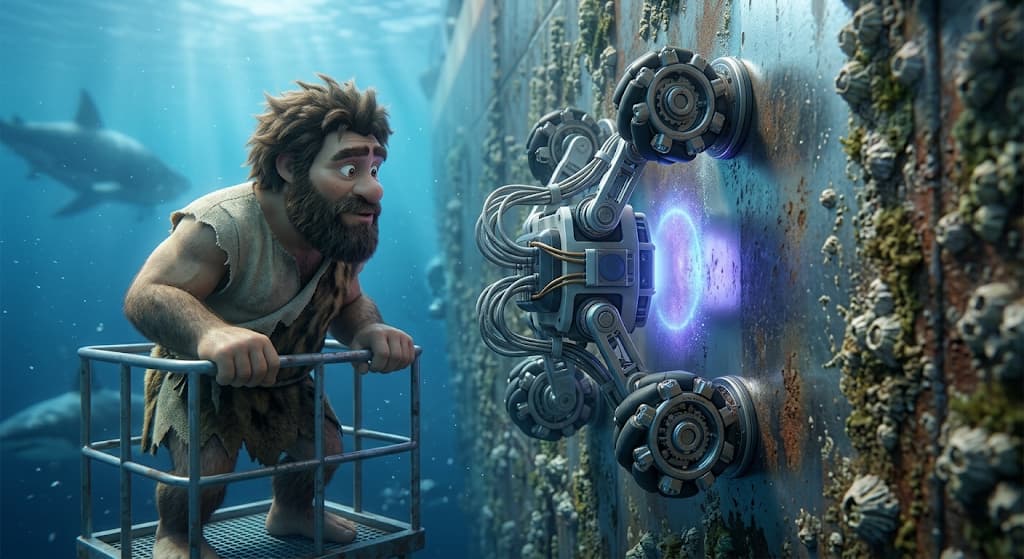
Non è un’idea improvvisata: l’uso della UV-C contro il biofouling marino viene studiato da anni.
Una ricerca pubblicata sulla rivista Biofouling ha mostrato che esposizioni intermittenti possono ridurre l’insediamento di organismi sulle superfici marine. L’efficacia, però, cambia in base alla frequenza del trattamento, al materiale e alla distanza dalla sorgente luminosa.
Anche test condotti in condizioni reali hanno ottenuto risultati promettenti, evidenziando allo stesso tempo quanto contino intensità, distanza, durata e geometria della superficie.
Una zona non raggiunta correttamente dalla luce o troppo in ombra può diventare un punto debole. Esposizioni eccessive possono inoltre interagire con alcuni materiali.
Per questo ZIMA non deve semplicemente portare una lampada sott’acqua: deve riuscire a controllare con precisione movimento, distanza e trattamento lungo una superficie enorme.
Prima o dopo: due filosofie a confronto
| Manutenzione reattiva | Approccio di ZIMA |
|---|---|
| Si interviene quando il biofouling è già presente | Si cerca di agire nelle fasi iniziali |
| Può servire una rimozione fisica | Trattamento UV-C senza contatto |
| La pulizia può produrre residui da gestire | Punta a evitare grandi accumuli |
| Interventi periodici di pulizia | Passaggi frequenti e leggeri |
| Tecnologia già ampiamente utilizzata | Tecnologia ancora sperimentale |
La pulizia in acqua non è di per sé una pratica dannosa: esistono tecniche e procedure per eseguirla correttamente. L’IMO segnala però che può danneggiare i rivestimenti e disperdere nell’ambiente organismi e sostanze indesiderate se gestita male.
Proprio per questo, nell’aprile 2025 l’IMO ha approvato nuove linee guida internazionali per la pulizia degli scafi in acqua.
Ridurre la necessità di alcuni interventi più pesanti, quindi, potrebbe avere senso.
Il prototipo deve ancora affrontare la prova più importante
La documentazione presentata al James Dyson Award è abbastanza chiara sullo stato del progetto.
Subvision sta passando dalla validazione dei singoli sottosistemi all’integrazione del prototipo completo. I prossimi passi comprendono ulteriori test in vasca e soprattutto prove oceaniche su superfici rappresentative di scafi reali.
New Ventures BC indica inoltre per i prossimi dodici mesi l’obiettivo di portare l’hardware verso dimostrazioni sul campo e raccogliere dati sulle prestazioni.
Ed è qui che iniziano le domande più importanti.
Quanto tempo servirà per trattare una nave intera? Come si comporterà il rover con corrente e movimento dell’acqua? Come raggiungerà le zone difficili, come appendici, bow thruster e geometrie più complesse? Ogni quanto dovrà ripetere il trattamento?
E soprattutto: il risparmio in carburante e manutenzione sarà sufficiente a coprire il costo del servizio?
Sono le risposte che determineranno se ZIMA resterà un interessante progetto di robotica o potrà diventare uno strumento utilizzato realmente dalle flotte commerciali.
Un limite concreto: serve l’acciaio
ZIMA aderisce allo scafo utilizzando magneti ed è quindi progettato, nella configurazione attuale, per scafi in acciaio verniciato.
Questo esclude yacht in vetroresina, imbarcazioni in legno e altri scafi non ferromagnetici, almeno con l’architettura attuale.
Per le grandi navi commerciali l’acciaio è comunque ampiamente utilizzato, quindi il mercato potenziale rimane significativo. Ma l’idea di un robot capace di lavorare indistintamente su qualsiasi imbarcazione sarebbe prematura.
Non è la sola idea in campo
In Francia esiste già un progetto basato su un’intuizione molto simile.
ROBOT UV, sviluppato con Greenov, CORRODYS e CNRS, punta anch’esso a utilizzare un robot subacqueo e il trattamento UV-C per intervenire sul biofouling in modo preventivo.
Ed è forse una buona notizia.
Quando gruppi differenti iniziano a convergere sulla stessa soluzione, aumenta la possibilità che non si tratti soltanto di una curiosità da laboratorio, ma dell’inizio di una nuova categoria di tecnologie per la manutenzione navale.
La domanda potrebbe quindi cambiare.
Non più soltanto “chi pulisce meglio lo scafo?”, ma “chi riesce a evitare che serva pulirlo pesantemente?”
La manutenzione sta imparando ad arrivare prima dei problemi
Per decenni gran parte della manutenzione ha seguito una logica piuttosto semplice: qualcosa si rompe, si usura o si sporca e interveniamo.
Sensori, automazione e robotica permettono sempre più spesso di anticipare quel momento: controllare con maggiore frequenza, individuare il problema quando è ancora piccolo e intervenire prima.
ZIMA applica questa filosofia a una superficie enorme che normalmente nessuno vede: lo scafo immerso.
È una strada diversa anche rispetto alle altre innovazioni nautiche che abbiamo raccontato su InnovativaMENTE.
SeaBubbles cercava di cambiare come una barca si muove sull’acqua, utilizzando hydrofoil e propulsione elettrica.
La Foldboat provava invece a risolvere un problema completamente diverso: rendere una barca abbastanza compatta da poter essere trasportata facilmente.
ZIMA affronta qualcosa di molto meno visibile: cosa succede alla nave dopo che l’abbiamo messa in mare.
Il vero banco di prova non sarà dimostrare semplicemente che la luce UV-C può contrastare il biofouling: gli studi disponibili hanno già mostrato che può farlo in determinate condizioni.
La sfida sarà dimostrare che un robot può applicare quel principio su una nave vera in modo affidabile, abbastanza rapido e soprattutto economicamente sensato.
Per ora ZIMA resta un prototipo e le prove in mare saranno il passaggio decisivo.
Se un piccolo robot potesse davvero ridurre la necessità delle pulizie più aggressive e mantenere lo scafo efficiente nel tempo, ti fideresti oppure resteresti sui metodi tradizionali?